
天工机器人夺冠及“捂脸跑”现象
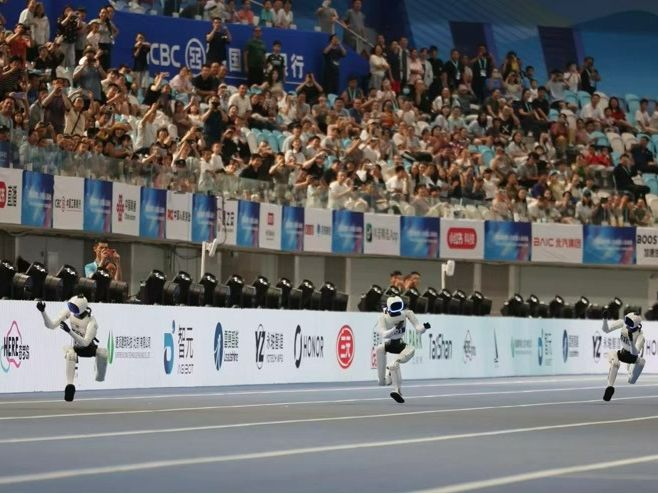
8月23日,第二届世界人形机器人运动会在北京进行赛程。在400米决赛中,天工队表现出色,天工Ultra在大型组中以38.15秒的成绩夺冠,该成绩快于人类男子400米世界纪录(43.03秒);天工Omni则以45.66秒的成绩获得小型组冠军。
在比赛过程中,天工Omni机器人呈现出身体前倾、双手类似“掩面”或“捂脸”的独特跑姿,引发网友关注。北京人形机器人创新中心运动控制算法专家韩刚表示,这一跑姿并非刻意设计或模仿人类女性,而是机器人在仿真学习环境中通过数据迭代自我学习而成的。算法工程师孟祥补充称,这是一种在训练中“意外发现”的跑姿,且在加入扰动后表现出极强的稳定性,不会导致机器人倒地。
技术原理解析
针对该跑姿的技术原因,专家给出了多维度解释:
- 能耗与负载:韩刚指出,快速摆臂会导致肩部负载过大,可能引发关节发热并影响能耗,无法支撑跑完400米。相比之下,“捂脸跑”能让机器人在双腿有力的同时减轻手臂负担。
- 重心与平衡:孟祥解释称,天工Omni腰部力量较强,双手前置使重心前移,如同被无形绳子牵引,且手臂摆动有助于维持动态平衡。
- 速度提升:韩刚提到,当机器人希望在手臂较弱的情况下提升速度时,会通过身体前倾和重心前压来增加步频和步长。
性能优化与后续目标
技术团队在赛前对机器人进行了专项优化。一个月前,天工Omni的速度仅为每秒六七米。临近比赛,团队在有限时间内实施了减重、加强髋关节及提升整机结构强度的措施。同时,基于“慧思开物”大小脑平台优化算法,并针对短跑中的机械结构和电机散热挑战进行专项优化,以将速度推向极限。
在比赛策略上,团队在预赛阶段强调稳定性,在复赛后则调整峰值速度和过弯速度以争取领先。针对过弯,技术团队通过降低下半身重心和特殊设计的脚底板来确保拐弯丝滑并增强耐磨性。
关于未来发展,韩刚表示,目前天工机器人的起步加速时间仍有优化空间。团队将持续拓展天工Omni的功能,使其从跑步延伸至更多实践应用场景,以应对更复杂的环境交互。
评论区
已通过 0 条 · 审核通过后展示